
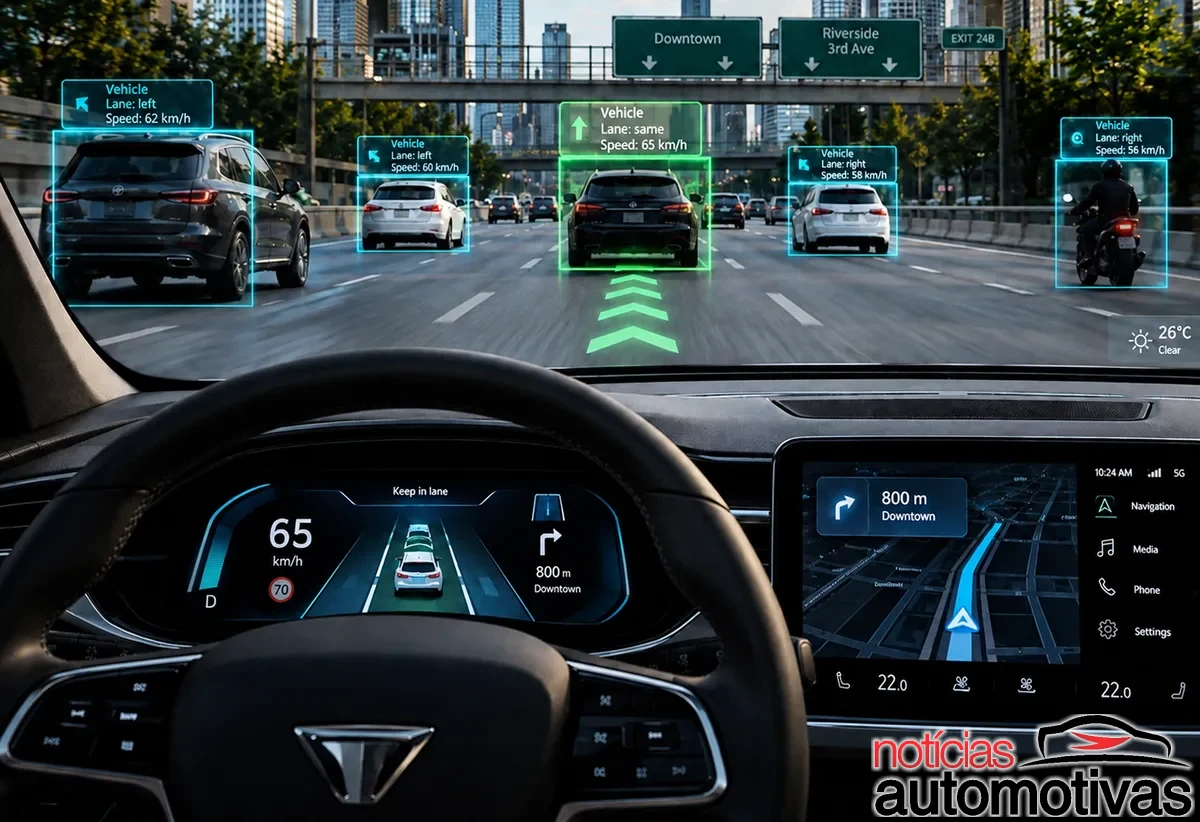
Explicar ao ocupante por que um carro autônomo reduz a velocidade, muda de trajetória ou para pode se tornar uma ferramenta importante para tornar esses sistemas mais compreensíveis.
Pesquisadores do MIT e da Motional publicaram na Nature um estudo sobre uma tecnologia capaz de traduzir, em tempo real, o que o sistema autônomo identifica e decide fazer.
A proposta surge enquanto os Estados Unidos discutem regras mais flexíveis para veículos autônomos, política defendida pelo secretário de Transportes, Sean Duffy, por meio do chamado AV Framework.
Esse plano inclui a possibilidade de veículos autônomos dispensarem componentes tradicionais, como pedal de freio e alavanca de freio de emergência, dependendo da configuração aprovada.
Para os pesquisadores, porém, tornar as decisões da inteligência artificial mais transparentes pode ajudar ocupantes e desenvolvedores a perceber limitações antes que elas provoquem respostas inadequadas.
O sistema criado pelo MIT e pela Motional recebeu o nome de Concept-Wrapper Network, ou CW-Net, e funciona como uma camada adicional ligada ao aprendizado de máquina do veículo.
A rede foi treinada usando 130 milhões de exemplos de cenas registradas por veículos autônomos, cada uma identificada com diferentes conceitos relevantes para a condução.
Entre essas classificações estão direções como esquerda, direita e seguir reto, além de comandos relacionados a parar, reduzir velocidade e reconhecer cruzamentos, semáforos e pedestres.
O treinamento também ensina a rede a identificar situações de acompanhamento de outros veículos e determinar quais elementos do ambiente influenciam as decisões tomadas pelo sistema principal.
Durante um teste real, um veículo equipado com a CW-Net parou perto de um cone, situação em que o motorista imaginou inicialmente que esse objeto justificava a parada.
A explicação fornecida pelo próprio sistema, porém, indicou que o veículo acreditava estar se aproximando de outro automóvel parado, revelando uma interpretação diferente da realidade observada.
Esse tipo de resposta permite que os desenvolvedores descubram falhas de percepção e ajustem posteriormente os modelos responsáveis por interpretar objetos, distâncias e situações ao redor.
Enquete
Ao flexibilizar regras para veículos autônomos, qual critério deve orientar a análise?
Vote e veja o resultado em tempo real.
0 votos
Outro teste avaliou o comportamento diante de ciclistas, e os pesquisadores constataram dificuldade recorrente do sistema para reconhecê-los corretamente em determinadas situações de circulação.
Ao perceber esse padrão, o motorista conseguiu ajustar velocidade e trajetória, mostrando como a explicação imediata da inteligência artificial pode ajudar uma pessoa a acompanhar melhor seu funcionamento.
A tecnologia também poderia ser útil em sistemas de condução sem as mãos, como GM Super Cruise, Ford BlueCruise e Tesla Autopilot, que ainda exigem atenção humana constante.
Segundo essa lógica, um sistema que verbaliza suas decisões tende a manter o motorista mais envolvido, especialmente durante períodos prolongados de automação parcial da condução.
Outras universidades americanas trabalham em propostas complementares, incluindo a Tandon School of Engineering da New York University e o Mobility Lab da UCLA.
Na NYU, pesquisadores estudam formas de fazer veículos autônomos compartilharem informações entre si, permitindo que cada automóvel aprenda com experiências registradas por outros.
Yong Liu, professor da NYU e supervisor do projeto, explica que um carro habituado apenas a Manhattan poderia conhecer condições de vias no Brooklyn sem circular pessoalmente por lá.
A proposta é ampliar o conhecimento disponível para cada sistema, preparando os veículos para situações e ambientes que ainda não apareceram diretamente durante sua própria operação.
Já a UCLA desenvolve formas de comunicação entre veículos capazes de reduzir pontos cegos provocados por obstáculos físicos presentes nas ruas e próximos a cruzamentos.
Um exemplo envolve um automóvel cuja visão de uma pessoa é bloqueada por uma árvore, enquanto outro veículo em posição diferente consegue identificar essa presença e transmitir o alerta.
Esse compartilhamento permitiria que o primeiro carro soubesse antecipadamente da existência daquela pessoa, mesmo sem enxergá-la diretamente ao se aproximar do cruzamento.
A combinação dessas pesquisas mostra uma estratégia baseada não apenas em melhorar a autonomia, mas também em tornar suas decisões mais visíveis, compreensíveis e verificáveis por humanos.
Para desenvolvedores, essa transparência pode revelar interpretações erradas em tempo real, enquanto usuários ganham uma explicação mais clara sobre pausas inesperadas, mudanças de velocidade ou hesitações.
O avanço também reforça o debate sobre até que ponto regras para veículos autônomos devem ser flexibilizadas antes que esses sistemas demonstrem comportamento suficientemente consistente nas ruas abertas.